


Tous les produits
-
Capteur d'inclinomètre de Digital
-
Capteur analogue d'inclinomètre
-
Inclinomètre dynamique
-
Inclinomètre sans fil
-
Capteur électronique de boussole
-
Attitude et diriger le système de référence
-
Unité de mesure à inertie d'IMU
-
Capteur de vibration d'accéléromètre
-
Intégration d'Institut central des statistiques de GNSS
-
Capteur de commutateur d'inclinaison
-
Gyroscope optique de fibre
-
Puce de capteur de gyroscope
-
Puce d'accéléromètre
-
Autres
Personne à contacter :
Zhang
Numéro de téléphone :
86 18921292620
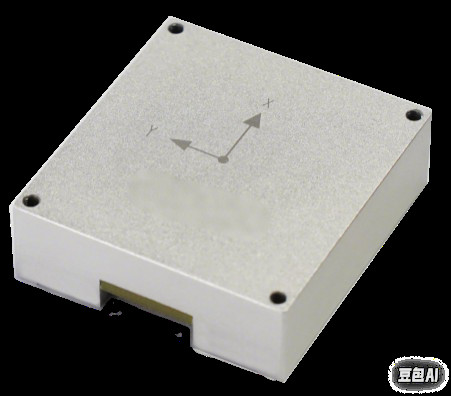
BW-5122-Système de navigation intégré MEMS de haute précision
| Lieu d'origine | Jiangsu, Chine |
|---|---|
| Nom de marque | BWSENSING |
| Numéro de modèle | BW5122 |
| Quantité de commande min | 1 PCS |
| Prix | USD 5000-1000 |
| Conditions de paiement | T/T |
Détails sur le produit
| Axe | Système inertiel à trois axes | Gyroscope triaxialeParamet dynamique | ± 500°/s (personnalisable jusqu'à ± 4000°/s) |
|---|---|---|---|
| Stabilité du biais du gyroscope triaxiale | 5°/h (norme GJB, moyenne de 10 secondes) | Accéléromètre triaxiale Plage dynamique | ±16g |
| Température de fonctionnement | -40°C ≈ +85°C | Stabilité du biais de l'accéléromètre triaxiale | 0.2 mg (norme GJB, moyenne de 10 secondes) |
| Interfaces | Pour les systèmes de communication, le système d'alarme peut être utilisé. |
Vous pouvez cocher les produits dont vous avez besoin et communiquer avec nous dans le babillard électronique.
| Stabilité du biais |
|---|
Description de produit
Aperçu du produit
Le BW-5122 est un système de navigation inertielle intégré MEMS compact et de haute précision, développé indépendamment. Il intègre une IMU (Unité de Mesure Inertielle) MEMS haute performance et prend en charge l'entrée de données GNSS externes. Utilisant des algorithmes de fusion par filtre de Kalman multi-sources, il fournit des informations de positionnement et de navigation continues, fiables et de haute précision dans des environnements complexes. Les applications comprennent les plateformes de stabilisation, la robotique et les appareils portables.
Caractéristiques techniques clés
Spécifications de l'IMU MEMS :
Plage dynamique du gyroscope triaxial : ±500°/s (personnalisable jusqu'à ±4000°/s)
Stabilité de biais du gyroscope triaxial : 5°/h (norme industrielle, moyenne sur 10 secondes)
Accéléromètre triaxial :
Plage dynamique de l'accéléromètre triaxial : ±16g
Stabilité de biais de l'accéléromètre triaxial : 0,2 mg (norme industrielle, moyenne sur 10 secondes)
Calibration : Calibration dynamique et de température au niveau usine
Algorithmes avancés
Alignement adaptatif statique/dynamique : Optimise la précision de l'orientation en mouvement ou à l'arrêt.
Compensation d'erreurs au niveau du système : Corrige automatiquement les erreurs de désalignement d'installation et de rapport de vitesse des roues
Fusion par filtre de Kalman multi-sources : Intègre les données GNSS et IMU pour des performances robustes dans les environnements à signal bloqué (par exemple, tunnels, canyons urbains)
Performances dans des environnements difficiles
Précision de positionnement en cas de perte de verrouillage : ≤0,2 % × D (distance parcourue) pendant la perte de signal GNSS
Interfaces : Protocoles RS-232, CAN/CAN-FD, PPS et EVENT pour une intégration système flexible.
Fonctions principales
Sortie de navigation continue : Combine les données IMU calibrées en usine avec le GNSS externe (par exemple, odomètre et entrées de direction) pour générer des mises à jour de position, de vitesse et d'attitude à haute fréquence.
Validation adaptative des données : Auto-évalue la fiabilité des données grâce au filtrage de l'efficacité des sources et à la compensation des erreurs
Adaptabilité aux scénarios complexes : Maintient la précision dans des environnements tels que les zones urbaines denses, les forêts et les tunnels grâce à la fusion multi-capteurs et à la calibration dynamique
Applications
Contrôle de plateforme stabilisée : Vol stationnaire et suivi de trajectoire de haute précision.
Véhicules autonomes : Positionnement sub-mètre dans les zones sans GNSS.
Machines industrielles : Contrôle de mouvement de précision pour les équipements lourds.
Avantages concurrentiels
Conception miniaturisée : Optimisée pour les applications à espace restreint (par exemple, robotique, systèmes portables).
Intégration rentable : Compatible avec les capteurs MEMS de qualité industrielle et les interfaces standard
Haute fiabilité industrielle : Fonctionne dans des températures extrêmes (-40°C à +85°C) et résiste aux chocs/vibrations
produits recommandés
